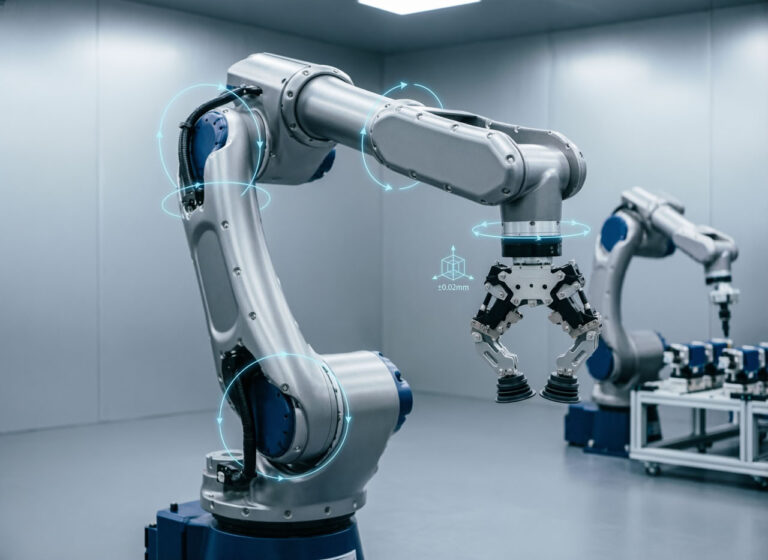
Промышленные роботы и манипулятор
Промышленные роботы и манипуляторы — степени свободы, кинематика, системы захвата, точность позиционирования
Полное инженерное руководство: от кинематических схем и матриц преобразования до захватных устройств и метрологии точности.
Автор: Инженерный отдел TETA-ARM.RU Дата публикации: 6 мая 2026 г. Углублённый технический обзор- Введение
- Степени свободы
- Типы кинематики
- Прямая кинематика
- Обратная кинематика
- Параметры DH
- Захватные устройства
- Точность и повторяемость
- Калибровка
- Приводы и датчики
- Применение
- Безопасность
Введение. Почему робототехника — основа Индустрии 4.0
Промышленные роботы и манипуляторы стали неотъемлемой частью современного производства: от сварки и сборки до логистики и контроля качества. В отличие от простых механизмов, робот обладает программируемым управлением и несколькими степенями свободы (DOF), позволяя выполнять сложные траектории. Понимание кинематики, систем захвата и точностных характеристик — ключ к правильному выбору и эксплуатации.
Основной тезис: Каждый промышленный робот описывается кинематической схемой, матрицами преобразования и точностными параметрами. От числа степеней свободы (обычно 4–6) зависит гибкость, от метода решения обратной кинематики — быстродействие, а от типа схвата — номенклатура обрабатываемых деталей.Степени свободы (DOF) манипулятора. Избыточность и рабочее пространство
Степень свободы — минимальное количество независимых координат, задающих положение и ориентацию схвата. Твёрдое тело в пространстве имеет 6 степеней: три поступательных (x,y,z) и три вращательных (рыскание, тангаж, крен). Промышленные роботы чаще имеют 6 DOF для полного позиционирования в любой точке и ориентации.
Классификация по числу DOF
- 4 DOF (SCARA, декартовы): для сборки, паллетирования, перемещения без изменения ориентации.
- 5 DOF: ограниченная ориентация (например, в некоторых сварочных роботах).
- 6 DOF: полная универсальность, большинство антропоморфных и шарнирных роботов (KUKA, FANUC, ABB).
- 7 и более DOF (избыточные): обход препятствий, оптимизация позы (робот KUKA LBR iiwa).
Избыточность (DOF > 6) позволяет выбирать бесконечное множество конфигураций для одной точки схвата — критично при работе в стеснённом пространстве. Однако алгоритмы обратной кинематики становятся сложнее и требуют оптимизации (например, минимизация энергии или избегание сингулярностей).
M = 6·n - Σ (6 - fi) — формула Малышева для расчёта DOF кинематической цепи, где n — число подвижных звеньев, fi — подвижность i-й кинематической пары.Рабочее пространство робота зависит от длин звеньев и ограничений по углам сочленений. Например, для антропоморфного робота с плечом 500 мм и предплечьем 400 мм максимальная досягаемость ≈ 900 мм, но форма рабочей зоны — сложная объёмная фигура без некоторых областей у основания.
| Тип робота | Типичные DOF | Форма рабочего пространства | Примеры задач |
|---|---|---|---|
| Декартов (линейный) | 3 | Прямоугольный параллелепипед | Перегрузка, 3D-печать |
| SCARA | 4 | Цилиндрическая зона | Сборка электроники |
| Шарнирный (антропоморфный) | 6 | Сфера с вырезами | Сварка, покраска |
| Дельта (параллельный) | 3–4 | Куполообразная | Пикирование, сортировка |
| Избыточный (7 DOF) | 7 | Универсальное | Ассистенция, сложная сборка |
Типы кинематических схем: последовательная, параллельная, гибридная
Последовательная кинематика — звенья соединены последовательно, каждое следующее звено крепится к предыдущему. Обеспечивает большую рабочую зону, но жёсткость падает с удалением от основания. Классические шарнирные роботы (серийные) требуют мощных приводов и подвержены накоплению ошибок позиционирования.
Параллельная кинематика — несколько кинематических цепей соединяют основание и платформу (например, триподы, гексаподы). Высокая жёсткость и точность, но ограниченная рабочая зона. Применяются в симуляторах движения, высокоточных фрезерных станках (Stewart platform).
Гибридные схемы объединяют преимущества обоих подходов: например, дельта-роботы с параллельными рычагами для высокой скорости и последовательным звеном для ориентации.
Инженерный выбор: Для высокоскоростной сортировки — дельта (3–4 DOF); для тяжёлой штамповки — параллельный гексапод; для универсальной сварки — 6-осевой шарнирный робот.Прямая кинематика — вычисление положения схвата по углам сочленений
Прямая задача: зная обобщённые координаты (углы поворотов шарниров, линейные перемещения), определить положение и ориентацию схвата в абсолютной системе координат. Решается последовательным перемножением однородных матриц преобразования (4×4) для каждого звена.
T_0^n = A_1 · A_2 · ... · A_n, где A_i — матрица перехода от i-1 звена к i.Каждая матрица содержит поворот R (3×3) и вектор трансляции p (3×1). Прямая кинематика однозначна и вычислительно проста — используется в управлении реального времени для отображения текущего положения. Пример для двухзвенного плоского манипулятора: x = L1·cos(q1) + L2·cos(q1+q2); y = L1·sin(q1) + L2·sin(q1+q2).
Для 6-DOF робота матрица T_0^6 даёт полную позу. Именно прямая кинематика используется в симуляторах и для проверки достижимости точек.
Обратная кинематика — от желаемой позы к углам. Сложности и решения
Обратная задача: найти углы сочленений q_i, при которых схват достигнет требуемого положения (x,y,z, roll,pitch,yaw). Она неоднозначна (несколько решений — «локтевая конфигурация» и т.д.) и часто решается численно, особенно для роботов с 6 DOF.
Методы решения:
- Аналитический (геометрический): для простых роботов (SCARA, 2-3 DOF). Быстро и точно.
- Численный (итерационный): метод Ньютона-Рафсона, обратный якобиан, псевдообратная матрица. Универсален, требует начального приближения.
- Решение через параметры DH: сводится к решению тригонометрических уравнений для всех сочленений.
Для антропоморфного робота типично до 8 аналитических решений, из которых выбирается ближайшее к текущей конфигурации для минимизации перемещений.
Параметры Денавита–Хартенберга (DH) — стандарт описания кинематики
Метод DH — основной способ систематического описания последовательных роботов. Каждому сочленению приписываются 4 параметра: θ_i (угол поворота вокруг оси z), d_i (смещение по z), a_i (длина звена), α_i (перекрутка). Для вращательного шарнира θ — переменная; для поступательного — d.
A_i = Rot(z,θ_i) · Trans(0,0,d_i) · Trans(a_i,0,0) · Rot(x,α_i)Таблица DH для стандартного 6-осевого робота (схема):
| i | θ_i (перем.) | d_i (мм) | a_i (мм) | α_i (град) |
|---|---|---|---|---|
| 1 | q1 | d1 | 0 | -90 |
| 2 | q2 | 0 | a2 | 0 |
| 3 | q3 | 0 | a3 | -90 |
| 4 | q4 | d4 | 0 | 90 |
| 5 | q5 | 0 | 0 | -90 |
| 6 | q6 | d6 | 0 | 0 |
Корректное назначение DH-параметров критически важно для идентификации и калибровки. Неправильный выбор нулевых конфигураций ведёт к ошибкам позиционирования до 5–10 мм.
Системы захвата — схваты, вакуумные, магнитные, адаптивные
Схват (end-effector) — функциональное устройство на конце манипулятора. Классификация по принципу действия:
- Механические (параллельные, двух- и трёхкулачковые): универсальны, усилие зажима от 10 до 1000 Н. Привод — пневматический (быстрый), электрический (контроль усилия), гидравлический (мощный).
- Вакуумные присоски: для гладких плоских деталей (стекло, листовой металл). Время захвата <0,1 с, усилие зависит от вакуума (до 0,8 бар). Требуют эжектора или вакуумного насоса.
- Магнитные захваты (электромагниты, постоянные управляемые): для стальных заготовок, не требуют сжатого воздуха, но не годятся для цветных металлов.
- Адаптивные (трехпальцевые, антропоморфные): перемещаются по сложным формам, используются в research и сортировке.
- Специальные схваты (сварочные клещи, распылители краски, измерительные щупы).
Современные тенденции — использование сменных захватных систем (tool changer) для быстрой переналадки, а также интеллектуальных схватов с тактильной обратной связью и измерением силы зажима.
Точность и повторяемость позиционирования — параметры ISO 9283
Два ключевых параметра точности робота: позиционная точность (разница между заданной и достигнутой позицией) и повторяемость (разброс положений при многократном приходе в одну точку из одного направления). Согласно ISO 9283, измерения проводятся в контрольных точках рабочей зоны.
| Класс робота | Повторяемость (мм) | Точность (мм) | Пример |
|---|---|---|---|
| Высокоточные (ассемблирование) | ±0,02 – ±0,05 | ±0,05 – ±0,1 | ABB IRB 120, Epson SCARA |
| Универсальные (сварка, паллетирование) | ±0,05 – ±0,15 | ±0,2 – ±0,5 | KUKA KR 120, FANUC M-20 |
| Тяжелые (штамповка, литьё) | ±0,2 – ±0,5 | ±0,5 – ±1,0 | KUKA KR 1000 titan |
Повторяемость определяется качеством редукторов (циклоидальные, планетарные), люфтами, жёсткостью звеньев и алгоритмами управления. Точность зависит от калибровки кинематической модели. В системах с внешней обратной связью (лазерные трекеры, 2D/3D-камеры) точность может быть повышена на порядок.
RP = (Σ d_i) / n — средняя ошибка повторяемости; CP = √[(x_actual - x_cmd)² + ...] — ошибка позиционирования.Для критичных процессов (например, лазерной резки) требуется компенсация упругих деформаций звеньев — модель жёсткости робота.
Методы калибровки роботов — повышение точности модели
Калибровка — процесс уточнения реальных кинематических параметров (длин звеньев, смещений, углов перекрутки), а также негеометрических ошибок (люфты, податливость). Методы:
- Измерение эталонной точкой (лазерный трекер Leica, API): определяются координаты схвата в десятках поз, строится система уравнений поправок.
- Автоматическая калибровка с помощью камер: робот перемещает шар-мишень, несколько камер фиксируют положение — особенно популярно для коллаборативных роботов.
- Само-калибровка (замыканием шарниров): для избыточных роботов (использование кинематических замыканий для идентификации).
После параметрической калибровки (DH-параметры) и компенсации упругости точность возрастает в 3–10 раз. Например, некалиброванный 6-осевой робот имеет точность ≈±1 мм; после прецизионной калибровки — ±0,1 мм.
Типы приводов и датчиков обратной связи
Электропривод (сервопривод, шаговый двигатель): самый распространённый. Серводвигатели переменного тока (синхронные с постоянными магнитами) с энкодером (абсолютным или инкрементным) обеспечивают высокие ускорения и точность. Редукторы: гармонические (HD) — люфт <1 угл.мин., циклоидальные (Spinea, Nabtesco) — высокий ресурс.
Гидравлический привод: для сверхмощных роботов (до 10000Н), но медленный и сложный в обслуживании.
Пневматический: применяется в простых захватах и малых роботах (Scara для упаковки).
Датчики: энкодеры (оптические, магнитные), резольверы, лазерные интерферометры для высоточных позиционеров. Для определения внешних сил — 6-осевые датчики момента на запястье (ATI, Robotiq).
Промышленные применения и критерии выбора робота
Роботы внедрены в отраслях:
- Автомобилестроение: сварка кузовов, окраска, сборка двигателей (6DOF, точность ±0,2 мм).
- Электроника: установка SMD-компонетов, тестирование — SCARA и дельта-роботы.
- Логистика и паллетирование: 4-осевые роботы с нагрузкой 50–300 кг.
- Медицинская промышленность: сотрудничество с человеком (коботы — UR, Franka Emika).
- Литьё пластмасс и металлов: защищённые версии с IP67.
Критерии выбора: грузоподъёмность, досягаемость, число DOF, скорость (макс. скорость схвата 2–10 м/с для дельта, 1–3 м/с для шарнирных), повторяемость, стоимость владения.
Совет: При выборе всегда моделируйте рабочую зону и проверяйте достижимость характерных точек с учётом ограничителей шарниров. Симуляция в RoboDK или Visual Components помогает избежать ошибок.Безопасность роботизированных систем — ISO 10218, ограждения, коботы
Промышленные роботы опасны из-за высоких скоростей и масс. Стандарты безопасности ISO 10218 и ISO/TS 15066 предписывают:
- Физическое ограждение рабочей зоны с блокировками дверей.
- Световые барьеры, лазерные сканеры безопасности (SICK, Pilz).
- Ограничение мощности и скорости для коллаборативных роботов (коботов).
- Регулярный мониторинг ошибок позиционирования (отключение при нарушении траектории).
- Двухканальные цепи аварийного останова (STO — Safe Torque Off).
Коботы (Universal Robots, Doosan) допускают работу без ограждений при ограниченной скорости (250 мм/с) и контролируемом усилии (менее 150 Н). Однако задачи высокой производительности по-прежнему требуют изолированных ячеек.
Заключение: интеграция кинематики, захватов и точности в реальные линии
Промышленный робот — сложная электромеханическая система, где удачная кинематическая схема и грамотно выбранный захват определяют более 80% успеха проекта. Понимание прямой и обратной кинематики необходимо для программирования, а метрология точности (повторяемость, калибровка) — для обеспечения качества продукции. С развитием технологий Industry 4.0 роботы всё чаще оснащаются внешним зрением (3D-камеры) и тактильной обратной связью, что расширяет их функционал до неструктурированных сред.
Похожие статьи